《人形机器人技术要求 第4部分:运动控制》近日发布,将于2027年4月1日实施。标准为运动控制系统的能力描述与评价提供统一依据。对整机企业和采购方而言,舞台上完成动作演示只是起点,在复杂场景中稳定、安全地工作才是实际目标。
运动控制连接感知、决策与执行。机器人站立、行走或抓取时,关节、传感器和控制算法必须持续配合。不同厂商若采用不一致的性能描述,采购方就难以比较适用条件,供应商也难以解释产品的能力边界。
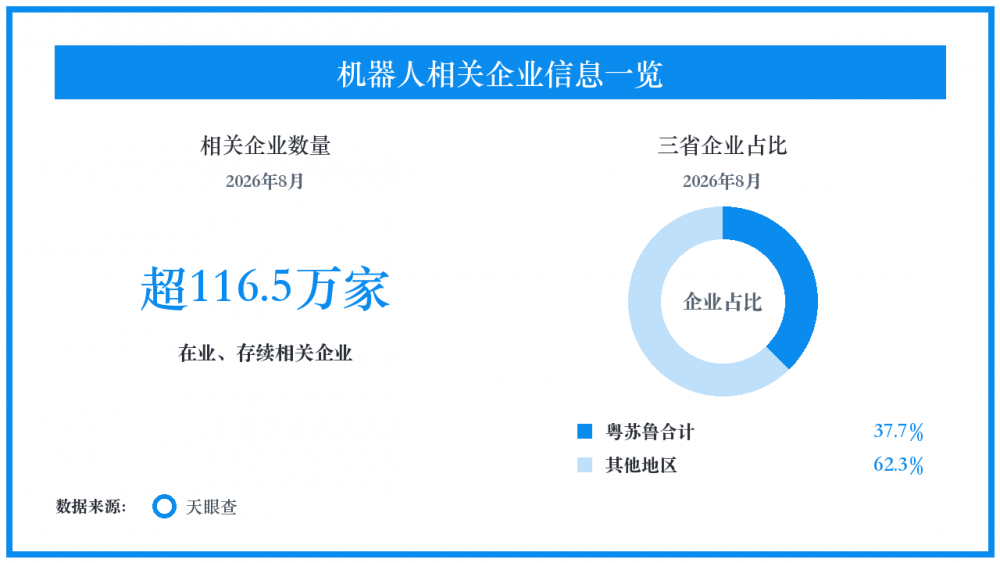
天眼查2026年8月披露的统计显示,我国当时现存在业、存续的机器人相关企业超116.5万家;广东、江苏、山东三省合计超43.8万家,占相关企业总数的37.7%。这一广义口径包含多类机器人及配套业务,不能视为人形机器人整机企业数量。
区域集聚有助于电机、减速器、传感器和整机企业协作,但企业数量本身不代表技术成熟度。不同零部件能否稳定配合,还要通过负载、连续运行、故障处理等试验检验。统一的描述方法将让这类比较更有依据。
工业、商业和公共服务场景对机器人的要求差别很大。工厂看重重复作业和停机时间,公共场所更关注人与机器接触时的安全。产品展示若没有说明测试环境,采购方就不应把展场表现直接外推到现场。
对整机企业,标准落地意味着研发记录要更完整。动作能力、异常保护和环境条件应能被复核,软件更新后也需要确认原有性能是否保持。对零部件供应商,接口和测试结果的一致性同样重要。
采购方可以据此细化试用流程:先确定任务,再设定可量化的验收条件,最后安排真实工况测试。高频、重复且边界清楚的任务更容易形成可比较结果,避免采购只围绕视频效果进行。
标准发布把讨论从“会做什么动作”推进到“如何证明能力”。机器人行业能否形成稳定交付,还要靠产品可靠性、现场服务与长期维护共同支撑。